←
Insights
技術解説(Physical AI)
ロボットが増える施設に必要な「空間認識インフラ」とは?
ロボットの台数が増えるほど、機体単体の性能だけでなく、施設全体で人・車両・ロボットをどう認識するかが重要になります。

ロボットの台数が増えるほど、機体単体の性能だけでなく、施設全体で人・車両・ロボットをどう認識するかが重要になります。
ロボットの台数が増えるほど、課題はロボット単体の性能だけではなく、施設全体をどう認識するかに移っていきます。
2026年上期、RoboSenseのロボット向けLiDAR販売は28万2,600台で、前年同期比510.4%増でした。清水建設でも、ヒューマノイドによる建設現場の巡回やロボットアームによる作業の実証が始まっています。
AMRや自律移動ロボットには、LiDARやカメラなどのセンサーが搭載されています。1台だけなら、この構成で十分な現場も多いと思います。
ただ、10台、20台と増えたときに、少し違う問題が出てきます。人が歩く。フォークリフトが横切る。台車が通路を塞ぐ。作業の進捗でレイアウトが変わる。別のロボットも同じ通路を使う。
このとき、全ロボットが同じ人物や障害物を別々に認識する設計だけが最適なのか。ここは考える余地があります。
分かりやすいのは、曲がり角の先です。ロボット自身のセンサーからはまだ見えない。でも、天井や柱に設置したカメラやLiDARからは見えている。
施設側で、人・車両・ロボットを共通の座標上で把握できれば、「この先に人がいる」「この通路は今混んでいる」「別のロボットが同じ交差点へ近づいている」といった情報を、ロボット側や運用システムへ返せるようになります。
ロボットが空間を見るだけではなく、空間側もロボットを見ているという設計です。
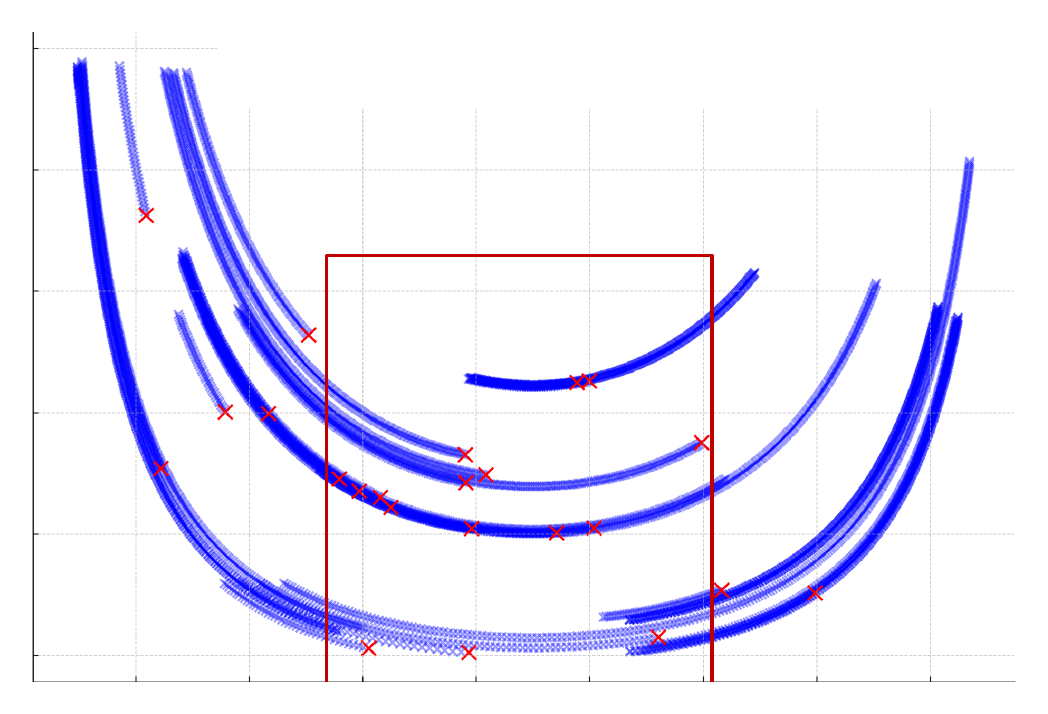
センサーごとの検知結果ではなく、施設全体で「何がどこにいるか」を統合して扱います。
安全性や交通整理では、現在位置だけでは足りません。速度、方向、軌跡を持つことで、「今」ではなく「次に何が起こりそうか」を判断しやすくなります。
AMRの経路変更、減速、スタッフへの通知、管理画面の警告など、次の行動につながって初めて業務価値になります。
目的が人との接触防止なら、人物とロボットの位置、速度、接近時間が必要です。AMRの渋滞を減らしたいなら、経路ごとの交通量や滞留が必要です。
必要な判断が決まってから、ロボット自身のセンサー、施設側のLiDAR、カメラをどう組み合わせるかを考える。この順番です。
今後、ロボット単体の認識性能はさらに上がっていくと思います。同時に、同じ施設で働くロボットの台数も増えていきます。
HULIXでは、カメラやLiDARから人・車・モノの動きをTrackingし、Trajectoryとして蓄積し、空間上で確認・分析・現場運用につなげる取り組みを進めています。
ロボット導入を考えるときも、機体側だけではなく、ロボットが働く空間をどう読ませるかという視点が、これから重要になると考えています。
同じカテゴリーの他の記事も読む


Copyright ©
HULIX Technologies, Inc.